ABOUT NOCTVISION
광학과 조명, 하드웨어가 얽힌 지점을 수치로 기록합니다
NOCTVISION은 머신비전과 엣지 AI를 다루는 기술 기록 사이트입니다. 산업 현장에서 비전 시스템을 구성할 때 마주치는 문제들을 정리합니다. 알고리즘만으로는 해결되지 않는, 광학과 조명과 하드웨어가 얽힌 지점들입니다.
세 가지 원칙
- 광학은 물리다시스템 설계의 첫 단추는 렌즈와 조명입니다. 초점거리, 조리개 값, 피사계심도 같은 물리량과 수식으로 검증할 수 있는 내용을 다룹니다.
- 검증된 것만 쓴다동작을 확인하지 않은 코드는 올리지 않습니다. 코드에는 핵심 로직과 관련 물리 수식을 주석으로 남겨, 읽는 사람이 재현할 수 있게 합니다.
- 엣지 환경을 전제로 한다PC의 넉넉한 자원이 아니라 엣지 보드에서 실제로 돌아가는 것을 기준으로 삼습니다. 처리 속도, 검사 해상도, 정확도 같은 수치로 결과를 제시합니다.
분야별로 보기
OPTICS35편
광학·렌즈
렌즈 선정, 초점거리와 피사계심도, F값, 수차 등 머신비전 광학의 기초와 계산.
기본 가이드머신비전 렌즈 초점거리 계산하는 법
LIGHTING26편
조명 설계
링·바·동축·백라이트 등 조명 방식 선택과 파장·반사 제어. 검사 결과를 좌우하는 핵심 요소.
기본 가이드머신비전 조명 6가지 방식과 선택 기준
ALGORITHM36편
비전 알고리즘
전처리와 검사 기법, 딥러닝 모델 적용까지 이미지 처리 전반.
EDGE AI22편
엣지 AI
Jetson 등 엣지 디바이스에서의 모델 경량화와 추론 최적화.
최신 글
-
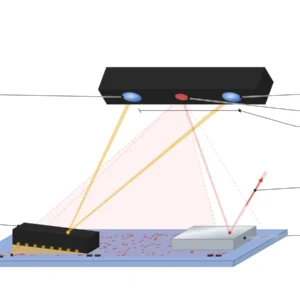
깊이 카메라의 오차는 거리의 제곱으로 자란다
기선 50 mm 액티브 스테레오 깊이 카메라는 40 cm에서 깊이가 0.6 mm씩 흔들립니다. 기판 위 0.5 mm 들뜸을 가르려면 21 cm 안으로 다가가야 하는데, 이 카메라가 깊이를 낼 수 있는 가장 가까운 거리는…
-
반짝이는 부품은 왜 열화상 카메라에서 차갑게 보일까
70 °C로 달아오른 알루미늄 콘덴서가 열화상 카메라에는 30.6 °C로 찍히고, 90 °C 칩은 75 °C로 읽힙니다. 반들거리는 윗면은 제 열 대신 주변을 비추고, 부품보다 넓은 한 칸은 칩과 기판의 온도를 섞기 때문입니다.
-
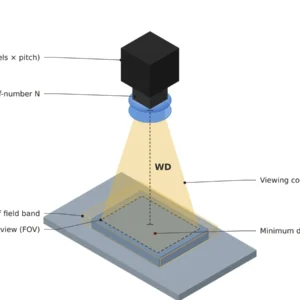
머신비전 렌즈 계산기 — 근사식이 놓치는 FOV 오차와 피사계 심도·회절을 한 번에 확인하는 법
f = 센서 × WD ÷ FOV 근사식은 초점거리를 (1 + m)배 크게 계산합니다. 얇은 렌즈 식, 최소 결함 3 px, 피사계 심도와 에어리 원반을 한 번에 확인하는 렌즈 계산기와 계산 예제, 매칭표를…
-
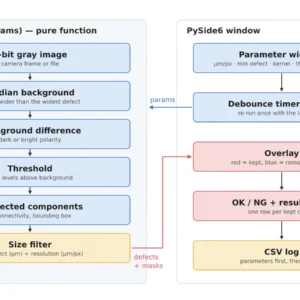
PySide6와 OpenCV로 만드는 비전 검사 프로그램 — 결함 검출 파라미터를 화면에서 조정하는 최소 UI(전체 코드)
검사 로직을 순수 함수로 분리하고 파라미터 입력·오버레이·판정·CSV 기록만 얹은 PySide6 + OpenCV 최소 검사 UI를 전체 코드와 실제 실행 화면으로 정리합니다. numpy→QImage 변환의 bytesPerLine 함정과 디바운스 연결 주의점 포함.
-
머신비전 설비 도입 전, 사양서에 먼저 적어야 할 것 — 카메라·렌즈·조명 스펙을 고르는 순서와 체크리스트
비전 검사 설비 견적 요청서를 불량 정의 → 분해능 → 광학 → 조명 → 촬상 조건 → 인터페이스·처리 → 인수 조건 순서로 채우는 법과, 단계별로 사양서에 적을 항목·단위를 정리한 체크리스트 매칭표를 제공합니다.
-
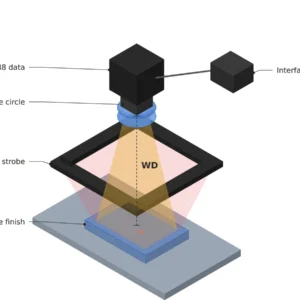
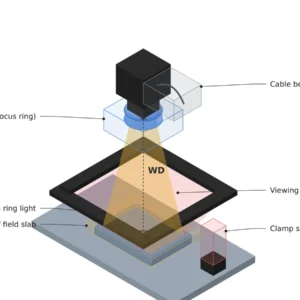
카메라는 마지막에 달 수 없다 — 기구 설계 단계에서 비전 카메라·조명 설치 공간과 WD를 먼저 확보하는 법
시야 원추·조명 원추·피사계 심도 슬래브·정비 여유를 3D CAD의 광학 금지 공간으로 먼저 모델링하는 법. 링 조명 개구 폭 W(h), 저각도 조명의 설치 높이와 앙각 범위 계산, 간섭 검사 순서를 예제로 정리합니다.
-
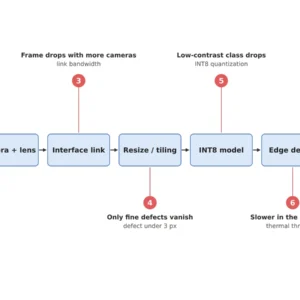
엣지 AI 비전이 현장에서 안 돌아가는 이유 — 증상에서 원인까지 찾아가는 점검 지도
서버에서 되던 엣지 AI 검사가 현장에서 흔들릴 때, 증상별로 먼저 확인할 숫자(입력 기준 결함 px, 클래스별 재현율, 온도·p99 지연, 대역폭, 입력 통계)와 원인 후보를 한 장의 점검 지도로 묶고 상세 글로 연결합니다.
-
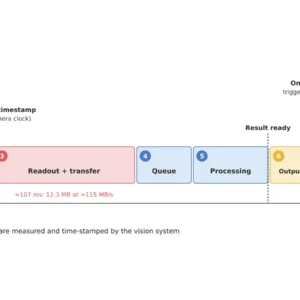
비전 판정은 끝났는데 PLC는 왜 늦게 아는가 — 트리거부터 결과 출력까지 지연을 비전 쪽에서 분해하기
트리거 입력부터 결과 출력까지 비전 쪽 지연을 여섯 구간으로 나누고, 디지털 출력과 주기형 네트워크(RPI)의 최악 대기 차이, 결과에 트리거 번호와 노출 타임스탬프를 붙여야 하는 이유를 매칭표와 함께 정리합니다.
-
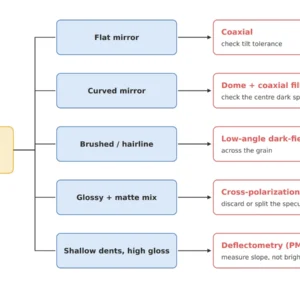
반사 심한 금속 표면의 스크래치, 조명부터 다시 고르는 법 — 동축·돔·암시야·교차 편광·HDR 선택 지도
연마 금속·도금 부품의 스크래치 검사에서 표면 형상(평탄·곡면·헤어라인·혼재)으로 먼저 조명 후보를 가르는 선택 지도. 동축 허용각, 돔 암점, 암시야, 교차 편광·HDR·PMD의 선택 기준과 한계를 정리합니다.
-
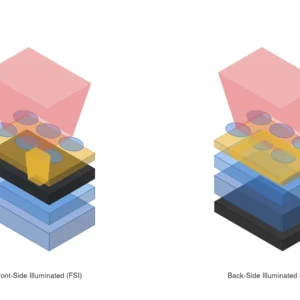
센서를 바꾸면 조명도 다시 계산해야 합니다 — BSI 글로벌 셔터 센서의 940 nm 양자효율 15%가 실제로 뜻하는 것
BSI 글로벌 셔터 센서의 공표 양자효율은 550 nm 73%, 940 nm 15%입니다. 이 비율이 곧 근적외 조명에 필요한 조도 배수이며, 노출 단축까지 곱해지면 스트로브 피크 출력 예산이 달라집니다. 파장 전환 전에 확인할 항목을…